载入中...
搜索中...
未找到
控制器概念与串联控制链。 更多...
详细描述
#include <utility>#include <functional>#include <memory>#include <vector>#include "utils/utils.hpp"
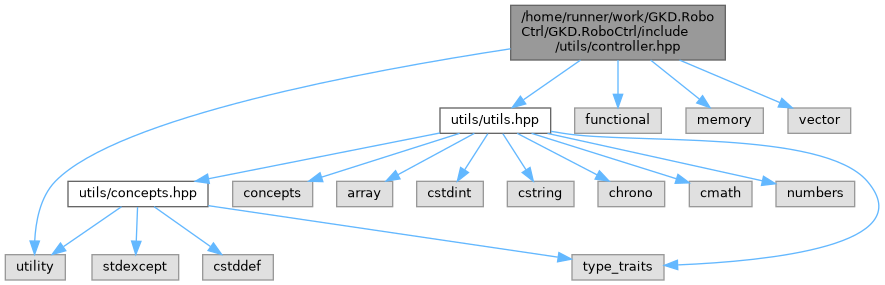
controller.hpp 的引用(Include)关系图:
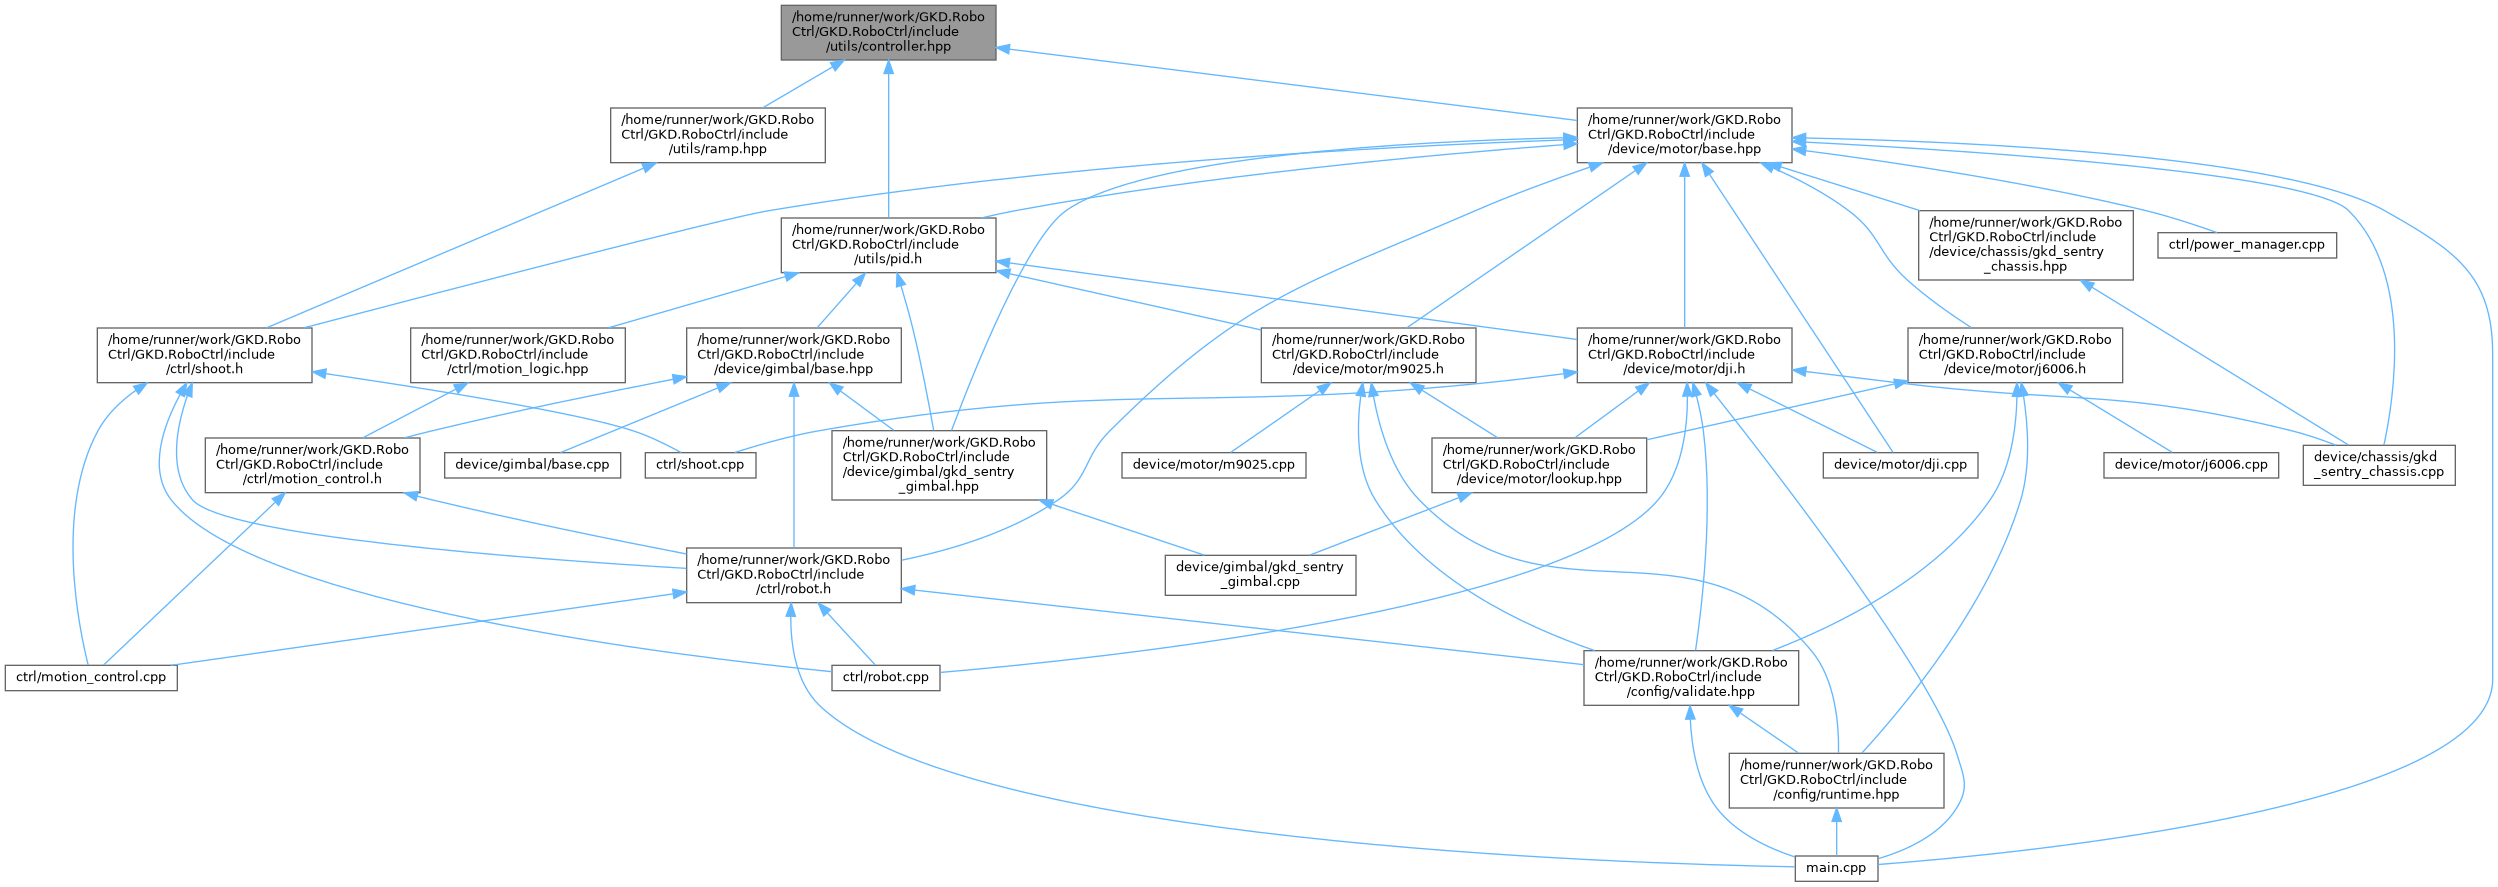
此图展示该文件直接或间接的被哪些文件引用了:
类 | |
| class | roboctrl::utils::control_stage< T > |
| class | roboctrl::utils::runtime_control_chain< T > |
| struct | roboctrl::utils::control_chain< Cs > |
| 控制链,将多个控制器串联组合。 更多... | |
命名空间 | |
| namespace | roboctrl::utils |
| 用于存放工具函数的命名空间。 | |
概念 | |
| concept | roboctrl::utils::controller |
| 控制器概念,约束 update/state/构造能力。 | |
函数 | |
| template<controller controller_type> | |
| controller_type | roboctrl::utils::make_controller (const typename controller_type::info_type &info) |
