载入中...
搜索中...
未找到
roboctrl::device::imu_base结构体 参考
IMU 基类,封装常见数据通道。 更多...
详细描述
#include <base.hpp>
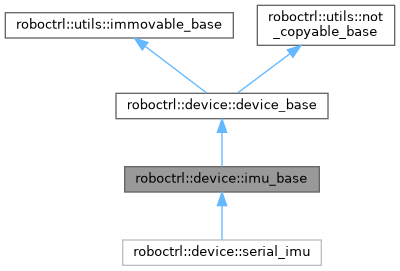
类 roboctrl::device::imu_base 继承关系图:
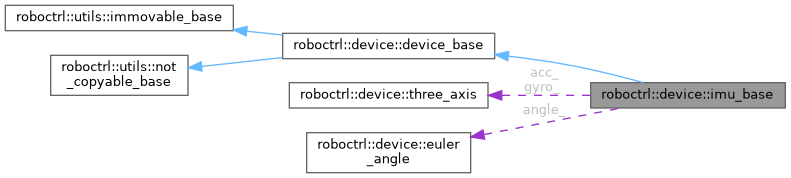
roboctrl::device::imu_base 的协作图:
Public 成员函数 | |
| three_axis | acceleration () const |
| 获取三轴加速度。(rad/s^2) | |
| three_axis | acc () const |
| three_axis | gyro () const |
| 获取三轴角速度。(rad/s) | |
| euler_angle | angle () const |
| 获取欧拉角。(rad) | |
| fp32 | acceleration (const axis a) const |
| 指定轴的加速度。 | |
| fp32 | acc (const axis a) const |
| fp32 | gyro (const axis a) const |
| 指定轴的角速度。 | |
| fp32 | angle (const axis a) const |
| 指定轴的欧拉角。 | |
| imu_base (const std::chrono::nanoseconds offline_timeout) | |
 Public 成员函数 继承自 roboctrl::device::device_base | |
| device_base (const std::chrono::nanoseconds offline_timeout) | |
| bool | offline () const |
| 判断设备是否离线 | |
| void | tick () |
| 更新心跳时间 | |
| awaitable< void > | task () |
| 默认的task | |
| Public 成员函数 继承自 roboctrl::utils::immovable_base | |
| immovable_base (immovable_base &&)=delete | |
| immovable_base & | operator= (immovable_base &&)=delete |
| Public 成员函数 继承自 roboctrl::utils::not_copyable_base | |
| not_copyable_base (const not_copyable_base &)=delete | |
| not_copyable_base & | operator= (const not_copyable_base &)=delete |
Protected 属性 | |
| three_axis | acc_ {} |
| three_axis | gyro_ {} |
| euler_angle | angle_ {} |
| Protected 属性 继承自 roboctrl::device::device_base | |
| const std::chrono::nanoseconds | offline_timeout_ |
| 设备离线超时时间 | |
| std::chrono::nanoseconds | tick_time_ |
| 上次心跳时间 | |
| bool | terminated_ = false |
构造及析构函数说明
◆ imu_base()
|
inlineexplicit |
成员函数说明
◆ acc() [1/2]
|
inline |
◆ acc() [2/2]
◆ acceleration() [1/2]
|
inline |
◆ acceleration() [2/2]
◆ angle() [1/2]
|
inline |
◆ angle() [2/2]
◆ gyro() [1/2]
|
inline |
◆ gyro() [2/2]
类成员变量说明
◆ acc_
|
protected |
◆ angle_
|
protected |
◆ gyro_
|
protected |
该结构体的文档由以下文件生成:
- /home/runner/work/GKD.RoboCtrl/GKD.RoboCtrl/include/device/imu/base.hpp
