载入中...
搜索中...
未找到
云台抽象接口与运行时注册表。 更多...
详细描述
云台抽象接口与运行时注册表。
在文件 base.hpp 中定义.
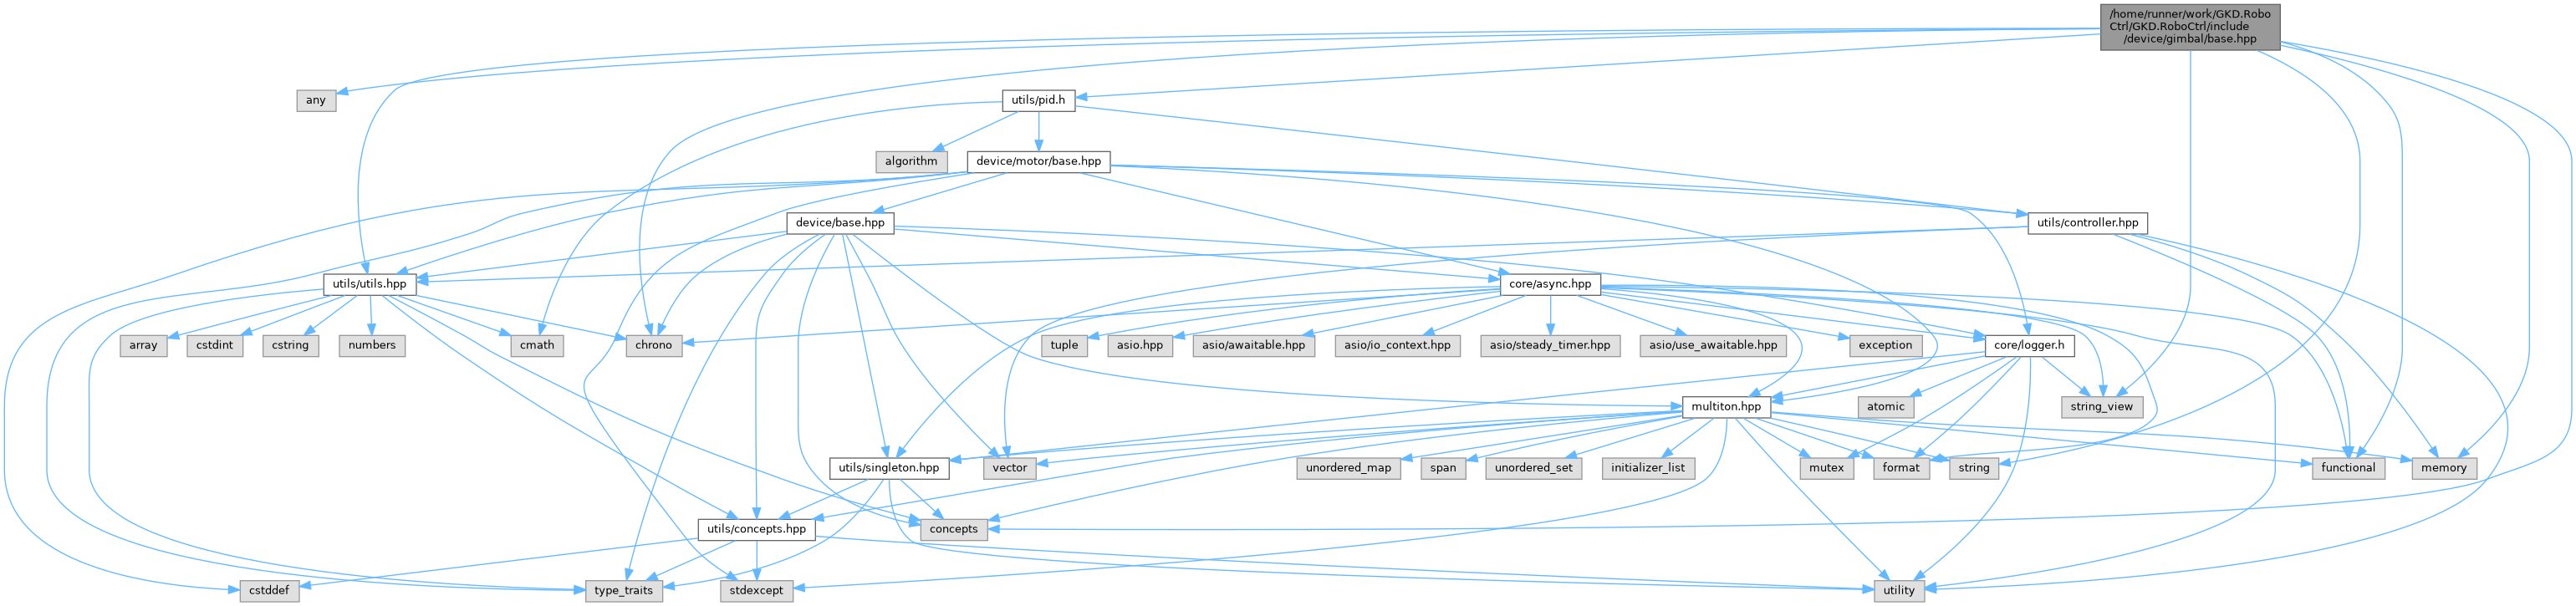
#include <any>#include <chrono>#include <concepts>#include <functional>#include <memory>#include <string>#include <string_view>#include "utils/pid.h"#include "utils/utils.hpp"
base.hpp 的引用(Include)关系图:
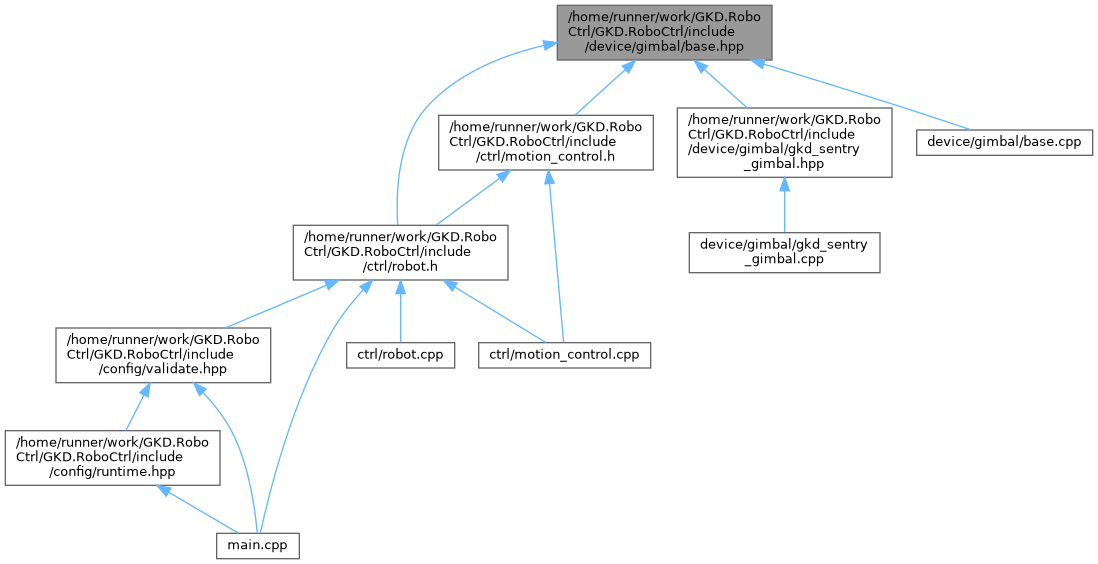
此图展示该文件直接或间接的被哪些文件引用了:
类 | |
| class | roboctrl::device::gimbal_base |
| 云台的统一姿态目标接口。 更多... | |
| struct | roboctrl::device::gimbal_base::info_type |
| 云台初始化参数,包括 IMU、电机和角度限制。 更多... | |
| class | roboctrl::device::gimbal_registry |
| 具体云台实现的运行时工厂注册表。 更多... | |
命名空间 | |
| namespace | roboctrl::device |
| 设备模块 | |
概念 | |
| concept | roboctrl::device::gimbal |
| 判断类型是否实现云台抽象。 | |
宏定义 | |
| #define | ROBOCTRL_DETAIL_CAT_IMPL(a, b) a##b |
| #define | ROBOCTRL_DETAIL_CAT(a, b) ROBOCTRL_DETAIL_CAT_IMPL(a, b) |
| #define | ROBOCTRL_REGISTER_GIMBAL(TYPE_NAME, CLASS_NAME) |
宏定义说明
◆ ROBOCTRL_DETAIL_CAT
◆ ROBOCTRL_DETAIL_CAT_IMPL
◆ ROBOCTRL_REGISTER_GIMBAL
| #define ROBOCTRL_REGISTER_GIMBAL | ( | TYPE_NAME, | |
| CLASS_NAME | |||
| ) |
值:
namespace { [[maybe_unused]] const bool ROBOCTRL_DETAIL_CAT(roboctrl_gimbal_registered_, __LINE__) = [] { \
return ::roboctrl::device::gimbal_registry::register_type( \
(TYPE_NAME), [](const std::any& value) -> std::unique_ptr<::roboctrl::device::gimbal_base> { \
const auto& info = std::any_cast<const CLASS_NAME::info_type&>(value); \
auto result = std::make_unique<CLASS_NAME>(); \
if (!result->init(info)) return nullptr; \
return result; \
}); \
}(); }
