载入中...
搜索中...
未找到
roboctrl::device::gimbal_base类 参考abstract
云台的统一姿态目标接口。 更多...
详细描述
#include <base.hpp>
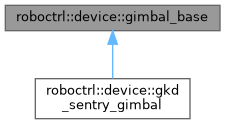
类 roboctrl::device::gimbal_base 继承关系图:
类 | |
| struct | info_type |
| 云台初始化参数,包括 IMU、电机和角度限制。 更多... | |
Public 成员函数 | |
| virtual void | start ()=0 |
| virtual fp32 | yaw () const =0 |
| 获取当前 yaw 姿态,单位 rad。 | |
| virtual fp32 | pitch () const =0 |
| 获取当前 pitch 姿态,单位 rad。 | |
| virtual fp32 | relative_yaw () const =0 |
| virtual bool | relative_yaw_valid () const =0 |
| virtual bool | online () const =0 |
| virtual bool | initialized () const =0 |
| virtual void | set_recentering (bool)=0 |
| virtual void | hold ()=0 |
| virtual fp32 | yaw_rate () const =0 |
| virtual fp32 | target_yaw () const =0 |
| virtual fp32 | target_pitch () const =0 |
| virtual void | set_target_yaw (fp32)=0 |
| 设置 yaw 绝对目标,单位 rad。 | |
| virtual void | set_target_pitch (fp32)=0 |
| 设置 pitch 绝对目标,单位 rad。 | |
| virtual void | add_yaw (fp32)=0 |
| 增加 yaw 目标量,单位 rad。 | |
| virtual void | add_pitch (fp32)=0 |
| 增加 pitch 目标量,单位 rad。 | |
| virtual void | set_enabled (bool)=0 |
| 启用或禁用云台输出。 | |
成员函数说明
◆ add_pitch()
|
pure virtual |
增加 pitch 目标量,单位 rad。
◆ add_yaw()
|
pure virtual |
增加 yaw 目标量,单位 rad。
◆ pitch()
|
pure virtual |
获取当前 pitch 姿态,单位 rad。
◆ relative_yaw()
|
pure virtual |
Measured mechanical yaw relative to the configured chassis-facing zero.
◆ set_enabled()
|
pure virtual |
◆ set_recentering()
|
pure virtual |
Explicit enabled initialization state; may produce output only while enabled.
在 roboctrl::device::gkd_sentry_gimbal 内被实现.
被这些函数引用 roboctrl::ctrl::robot::set_state().
◆ set_target_pitch()
|
pure virtual |
设置 pitch 绝对目标,单位 rad。
◆ set_target_yaw()
|
pure virtual |
设置 yaw 绝对目标,单位 rad。
◆ yaw()
|
pure virtual |
获取当前 yaw 姿态,单位 rad。
该类的文档由以下文件生成:
- /home/runner/work/GKD.RoboCtrl/GKD.RoboCtrl/include/device/gimbal/base.hpp
