载入中...
搜索中...
未找到
遥控器串口设备与稳定输入快照。 更多...
详细描述
遥控器串口设备与稳定输入快照。
在文件 controlpad.h 中定义.
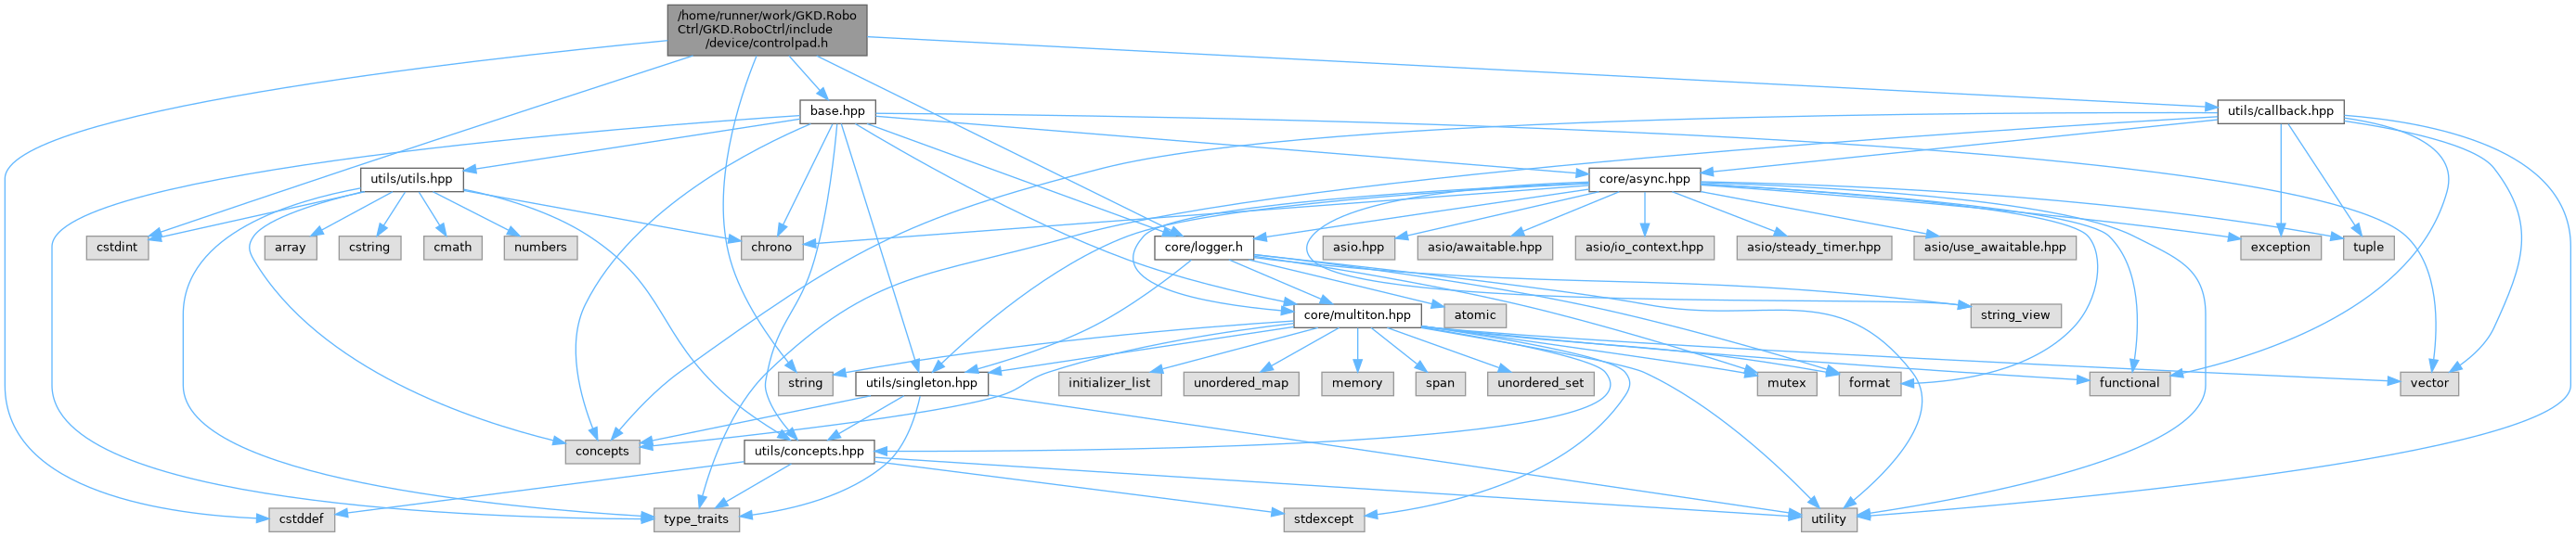
#include <cstdint>#include <cstddef>#include <string>#include "base.hpp"#include "core/logger.h"#include "utils/callback.hpp"
controlpad.h 的引用(Include)关系图:
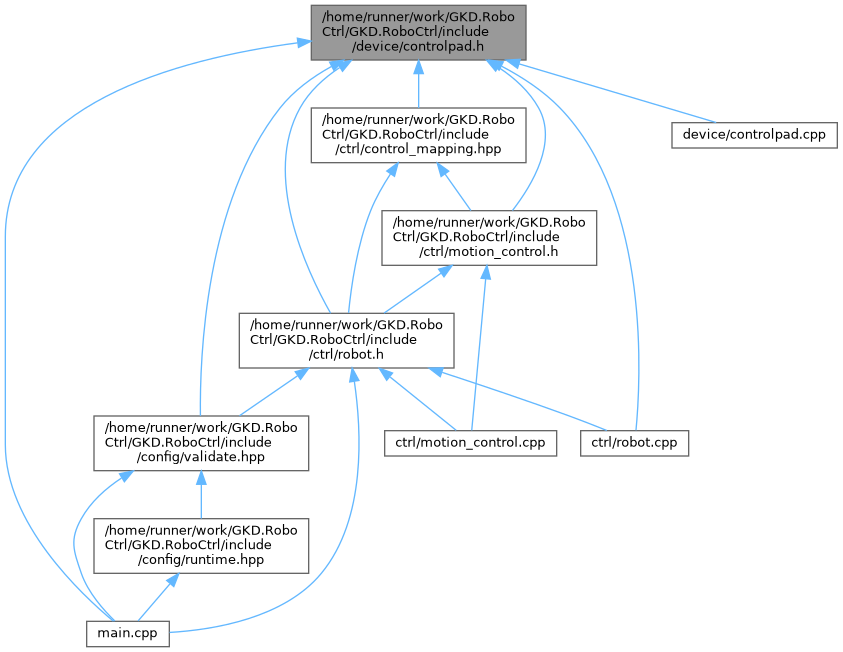
此图展示该文件直接或间接的被哪些文件引用了:
类 | |
| struct | roboctrl::device::control_pad_state |
| 串口遥控输入的稳定内存表示。 更多... | |
| class | roboctrl::device::control_pad |
| 遥控器设备,负责解析上报报文并发布输入状态 更多... | |
| struct | roboctrl::device::control_pad::info_type |
| 遥控器实例化参数。 更多... | |
命名空间 | |
| namespace | roboctrl::device |
| 设备模块 | |
枚举 | |
| enum class | roboctrl::device::control_channel : std::size_t { ch0 = 0 , ch1 , ch2 , ch3 , gimbal_pitch_wheel } |
| 遥控器模拟通道的统一索引。 更多... | |
| enum class | roboctrl::device::switch_position : std::int32_t { unknown = 0 , up = 1 , down = 2 , middle = 3 } |
| 遥控器三段开关位置。 更多... | |
