载入中...
搜索中...
未找到
IMU 抽象基类。 更多...
详细描述
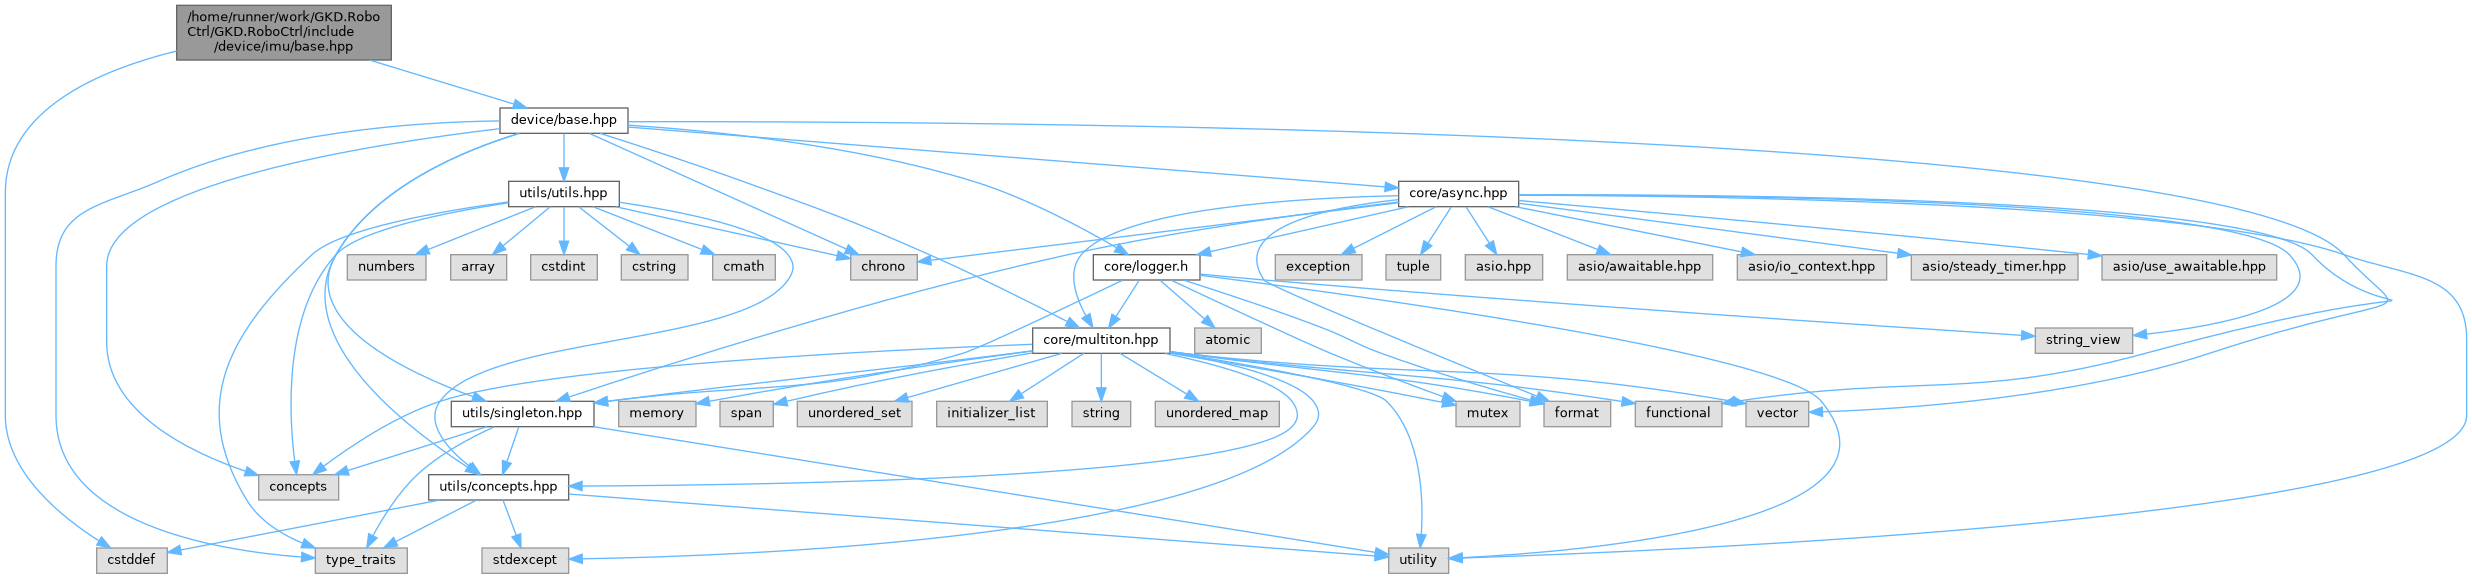
base.hpp 的引用(Include)关系图:
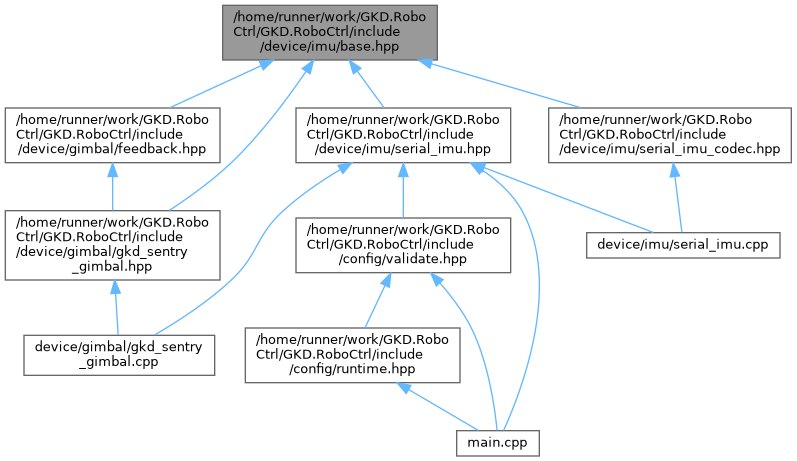
此图展示该文件直接或间接的被哪些文件引用了:
类 | |
| struct | roboctrl::device::euler_angle |
| 以弧度表示的欧拉角快照。 更多... | |
| struct | roboctrl::device::three_axis |
| 三轴物理量快照。 更多... | |
| struct | roboctrl::device::imu_base |
| IMU 基类,封装常见数据通道。 更多... | |
命名空间 | |
| namespace | roboctrl::device |
| 设备模块 | |
概念 | |
| concept | roboctrl::device::imu |
枚举 | |
| enum class | roboctrl::device::axis : std::size_t { roll = 0 , pitch = 1 , yaw = 2 , x = 0 , y = 1 , z = 2 } |
| IMU 三轴枚举,兼容姿态/加速度轴序。 更多... | |
