载入中...
搜索中...
未找到
设备抽象基类与通用概念。 更多...
详细描述
#include <chrono>#include <concepts>#include <type_traits>#include <vector>#include "core/logger.h"#include "core/multiton.hpp"#include "core/async.hpp"#include "utils/concepts.hpp"#include "utils/singleton.hpp"#include "utils/utils.hpp"
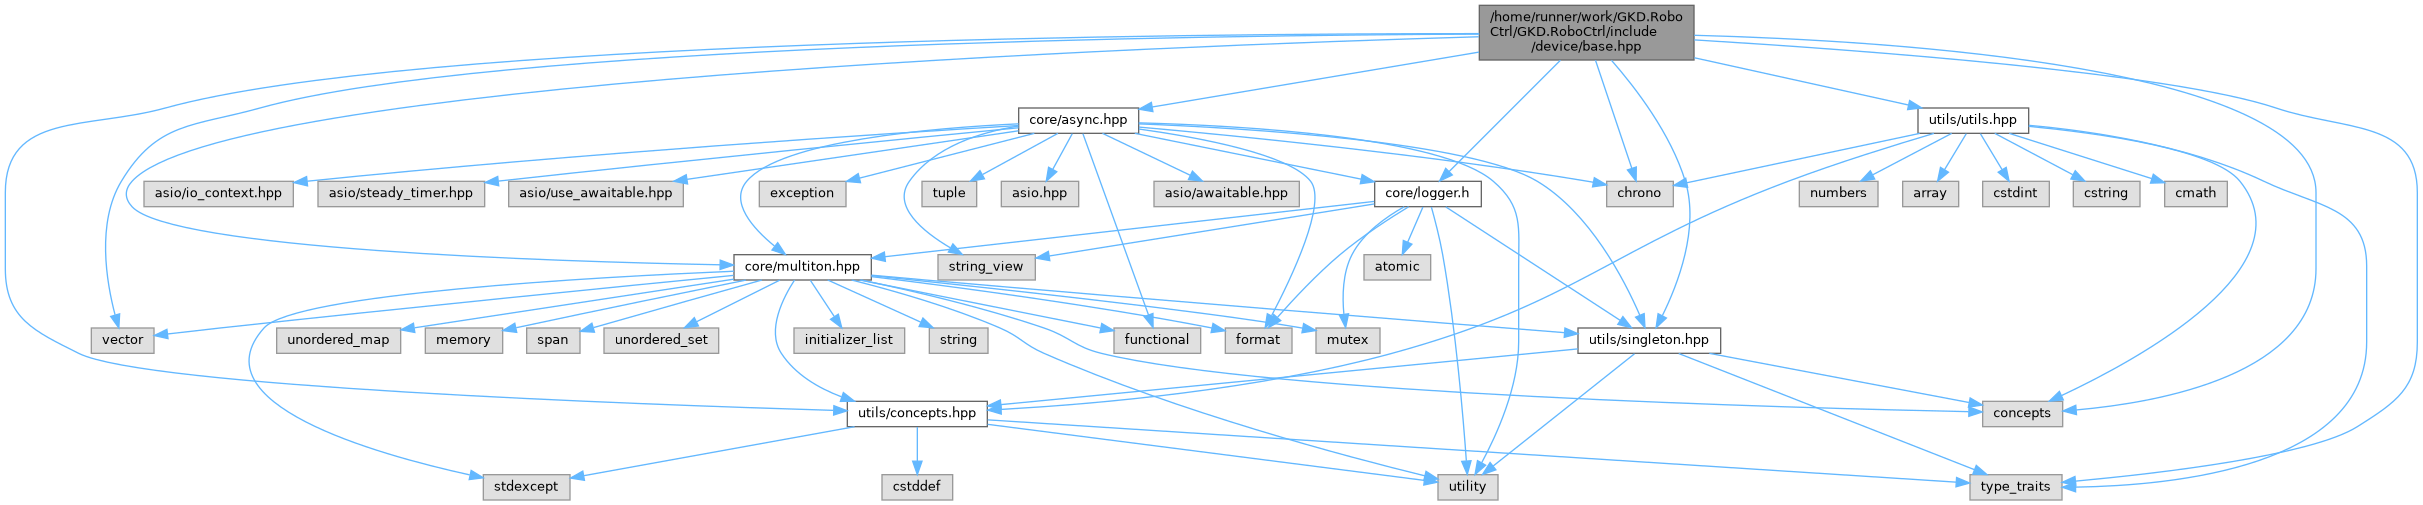
base.hpp 的引用(Include)关系图:
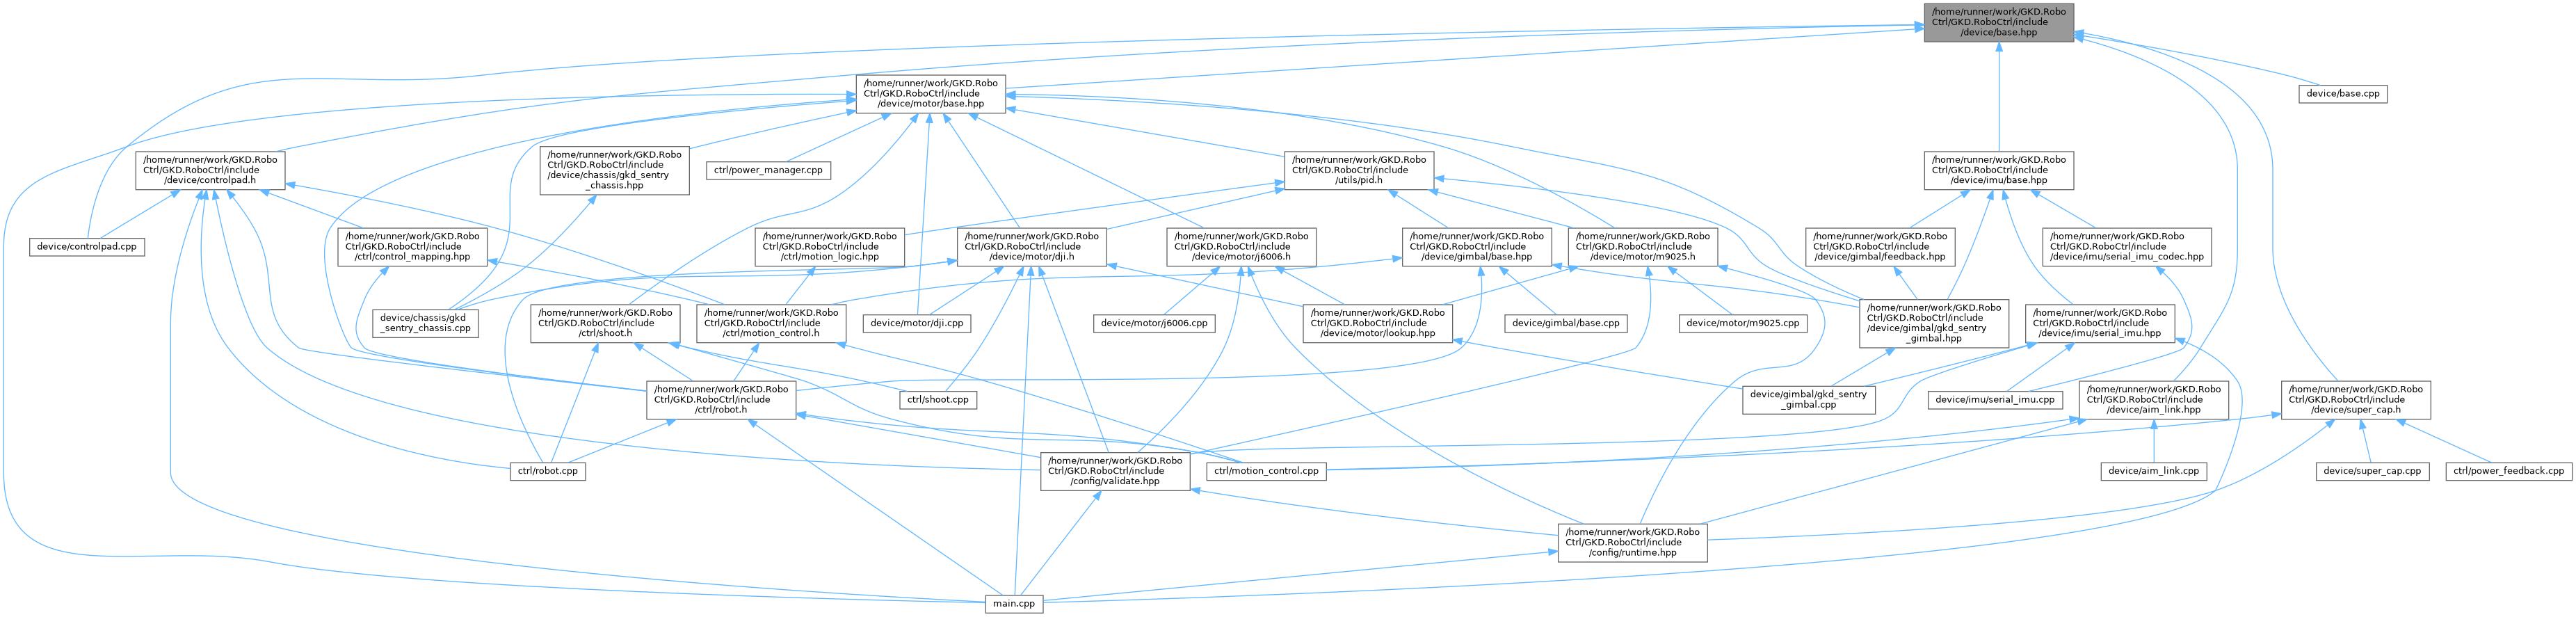
此图展示该文件直接或间接的被哪些文件引用了:
类 | |
| struct | roboctrl::device::device_base |
| 设备基础类,提供判断设备离线的基础功能 更多... | |
命名空间 | |
| namespace | roboctrl::device |
| 设备模块 | |
概念 | |
| concept | roboctrl::device::device |
| 设备概念,约束 task() 等接口。 | |
函数 | |
| bool | roboctrl::device::is_offline (auto &... devs) |
| 判断多个设备是否离线 | |
