载入中...
搜索中...
未找到
机器人级状态与子系统生命周期编排。 更多...
详细描述
机器人级状态与子系统生命周期编排。
在文件 robot.h 中定义.
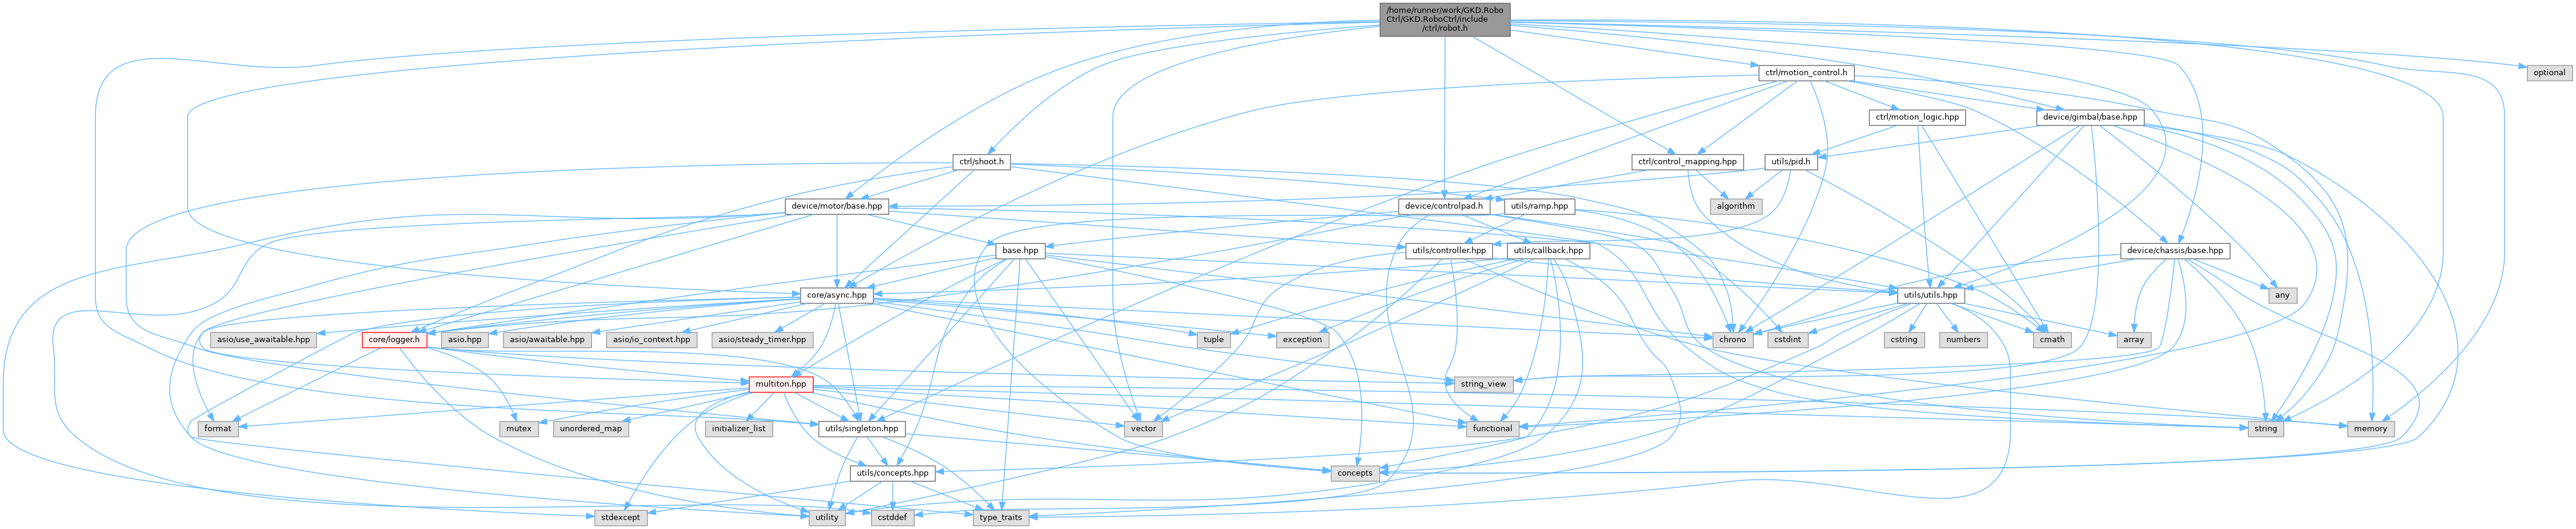
#include <string>#include <vector>#include <optional>#include <memory>#include "core/async.hpp"#include "ctrl/control_mapping.hpp"#include "ctrl/motion_control.h"#include "ctrl/shoot.h"#include "device/chassis/base.hpp"#include "device/controlpad.h"#include "device/gimbal/base.hpp"#include "device/motor/base.hpp"#include "utils/singleton.hpp"#include "utils/utils.hpp"
robot.h 的引用(Include)关系图:
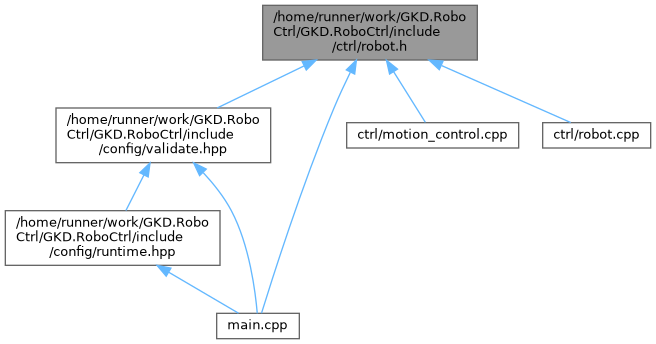
此图展示该文件直接或间接的被哪些文件引用了:
类 | |
| class | roboctrl::ctrl::robot |
| struct | roboctrl::ctrl::robot::info_type |
| 机器人初始化参数及启用的子系统。 更多... | |
枚举 | |
| enum class | roboctrl::ctrl::robot_state { NoForce , FinishInit , FollowGimbal , Search , Idle , NotFollow } |
| 机器人控制状态。 更多... | |
枚举类型说明
◆ robot_state
|
strong |
