载入中...
搜索中...
未找到
base.hpp 文件参考
运行时车型选择的兼容入口。 更多...
详细描述
运行时车型选择的兼容入口。
车型不再通过编译宏选择;程序启动后从 YAML/JSON 配置文件读取 profile 和完整硬件拓扑。该头文件仅保留默认配置名,避免旧 include 点在移除编译期车型选择后失效。
在文件 base.hpp 中定义.
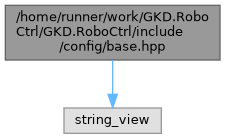
#include <string_view>
base.hpp 的引用(Include)关系图:
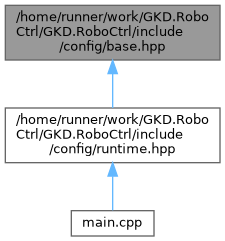
此图展示该文件直接或间接的被哪些文件引用了:
变量 | |
| constexpr std::string_view | roboctrl::config::default_profile = "infantry" |
未指定 --config 时使用的默认配置文件名。 | |
变量说明
◆ default_profile
|
inlineconstexpr |
未指定 --config 时使用的默认配置文件名。
