载入中...
搜索中...
未找到
基于 Linux SocketCAN 的 CAN 总线封装。 更多...
详细描述
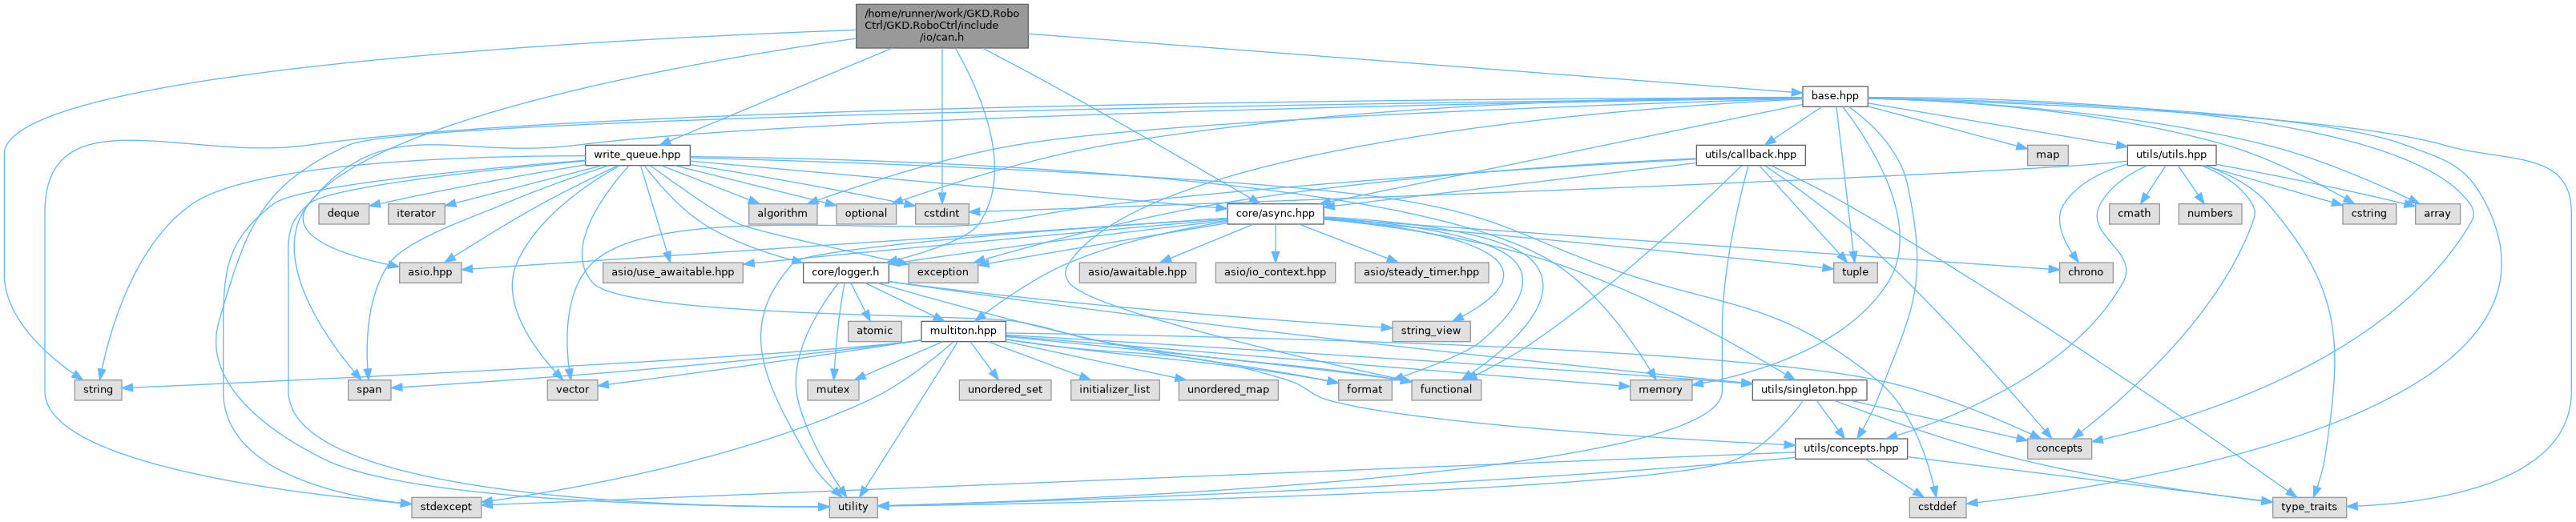
#include <cstdint>#include <string>#include <asio.hpp>#include "base.hpp"#include "core/async.hpp"#include "core/logger.h"#include "write_queue.hpp"
can.h 的引用(Include)关系图:
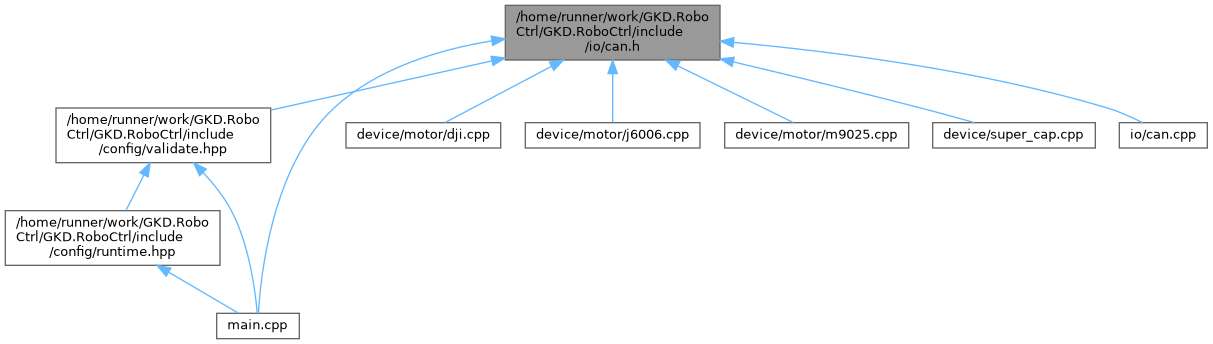
此图展示该文件直接或间接的被哪些文件引用了:
类 | |
| class | roboctrl::io::can |
| CAN 设备对象,支持根据 ID 分发回调。 更多... | |
| struct | roboctrl::io::can::info_type |
| CAN 初始化参数。 更多... | |
类型定义 | |
| using | roboctrl::io::can_id_type = uint32_t |
函数 | |
| constexpr uint64_t | roboctrl::io::can_write_key (can_id_type id, size_t payload_size) |
